YAMLからのメニュー
メニューは、デバイスの設定の集合です:目標温度、ヒステリシス、ファンのしきい値。idryer-coreでは、メニューは単一のmenu.yamlファイルで記述され、その後すべて - C++構造、不揮発メモリ(NVS)への保存、ポータルへの発行 - 自動的に生成されます。
これはコアの主要なブロックの1つです。設定保存コードを書かず、ポータルのフォーマットを発明しません。YAMLでパラメーターをリストするだけです。
メニューの理由
前のステップの後、デバイスはセンサーを読みますが、すべてのしきい値はコードに「ハード」です。メニューは3つのタスクを一度に解決します:
- 保存:値は再起動後に保持されます(NVS);
- ポータルからの制御:ポータルは各メニュー項目をその型(数値、スイッチ)で表示します;
- 単一の信頼できる情報源:1つのファイルがメモリとインターフェースの両方を説明します。
どのように機能するか
単一のmenu.yamlファイルはビルド中にジェネレーターを通過します:
ポータルは各メニュー項目をその型で描画します。role:は項目にコア契約の翻訳済みラベルを与えます。role:のない項目は自身のtitleで表示されます。
生成されたファイルを編集しないでください
menu_state.*、menu_bindings.*、menu_ids.hなどのファイルはジェネレーターによって作成されます。menu.yamlのみを編集してリビルドします。そうしないと、変更は上書きされます。
項目の定数名は単純に決まります:MENU_にそのidを大文字にしたものを付けます。項目target_tempはMENU_TARGET_TEMP、hysteresisはMENU_HYSTERESISになります。これらの定数は第7章で必要になります。
ステップ1。テンプレートをコピーする
ライブラリにはメニューテンプレートがあります。プロジェクトにコピーします:
ステップ2。ビルド時に生成を接続する
プロジェクトiDryer-Storageからサンプルフックをコピーします(そのまま使用でき、調整は不要です):
mkdir -p extra_scripts
cp path/to/iDryer-Storage/extra_scripts/pre_gen_menu.py extra_scripts/pre_gen_menu.py
次に、platformio.iniの[env:cabinet]セクションに-Isrc/menu行を追加します(コードが#include <menu_state.h>を見るため)とextra_scriptsを通じたフック接続:
[env:cabinet]
; ... 章4からのplatform/board/lib_deps - 変更なし ...

build_flags =
    -Isrc/menu                      ; ← 追加:生成されたメニューへのパス
    -DIDRYER_API_BASE='"https://portal.idryer.org/api"'
    -DMQTT_BROKER='"mqtt.idryer.org"'
    -DMQTT_PORT=8883
    -DMQTT_USE_TLS=1

extra_scripts =                     ; ← 追加
    pre:extra_scripts/pre_gen_menu.py
フックは自動的にパスlib/idryer-core/menu/menu_gen.pyでジェネレーターを見つけます。ライブラリは第4章で説明されているとおり、lib/(シムリンクまたはコピー)を通じて接続される必要があります。ジェネレーターはPlatformIOが自身のPythonで実行するため、別途インストールするものはありません。それでもこのステップでビルドが失敗する場合は、エラーの文面をコミュニティで見せてください:Telegram、Discord。
ステップ3。シャフトのパラメーターを説明する
src/menu/menu.yamlを開きます。テンプレートには既にルートアイテムroot(children配列と例パラメーター)があります。例(my_param、my_flag、my_mode_group)を削除し、children内に独自を追加します。最後の2つのアイテムunits_countとlanguageはそのままにしておきます。これはポータルとの固定された契約です。
基本的なシャフトには、いくつかのパラメーターで十分です。
保管用の目標温度:
- id: target_temp
  type: value
  role: storage.target_temperature   # コア契約のラベル
  title: { ru: "ТЕМПЕРАТУРА", en: "TARGET TEMP" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint16
  min: 30
  max: 50
  step: 1
  bind: target_temp            # NVSキー(15文字以下)
  persist: true
  scope: global
  default: 45
ヒステリシス(温度が目標より何度下がるか、その後ヒートが再度オンになるまで):
- id: hysteresis
  type: value
  title: { ru: "ГИСТЕРЕЗИС", en: "HYSTERESIS" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint8
  min: 1
  max: 5
  step: 1
  bind: hysteresis
  persist: true
  scope: global
  default: 2
role:はクローズドリストです
role:の値は任意には発明できません。コア契約のcanonical_rolesリストからである必要があります。適切なロールがない場合、ビルドは停止し、許可されたリストが表示されます。保管用シャフトの場合、storage.*ファミリーロール:storage.target_temperature、storage.target_humidity、storage.start、storage.stopが適切です。完全なリスト - menu.template.yamlのヘッダーで。role:は任意です。role:なしのパラメーター(上記のヒステリシスなど)も同じように保存・公開され、ラベルだけがtitleから取られます。
守る必要がある制限:
bind- 15文字以下(NVSキーの制限);menu.yamlにwidget:フィールドを追加しないでください。ポータルもアプリもこれを読みません。メニュー項目はその型で描画されます。
テンプレートのignore_external_cmdアイテムを確認してください
テンプレートにignore_external_cmdアイテムがあり、bind - 19文字(制限15)。そのまま放置すると、生成は失敗します:bind 'ignore_external_cmd' ... 19文字、制限15。このアイテムを削除するか、bindをign_ext_cmdに短縮します(実際の製品のように)。基本的なシャフトの場合、単に削除できます。
ステップ4。プロジェクトをビルドして生成を確認します
ビルド中、フックは依存関係を自分で配置(一度)し、C++メニューファイルを生成します。menu.yamlが変わらなかった場合、生成はスキップされます(最新)。
生成が成功したかを確認します。ビルドログにメニュー生成について行が表示され、src/menu/フォルダに生成されたファイルがあります:
src/menu/
├── menu.yaml          # あなたのファイル(ソース)
├── menu_state.h/.cpp  # すべてのパラメーターを含むメニューオブジェクト
├── menu_bindings.*    # bind + NVSへの書き込みでのアクセス
├── menu_ids.h
└── menu_meta.h        # 他
ビルドが未知のrole:について失敗した場合、ロールがcanonical_rolesリストの外です。修正してリビルドします。autogenマークのファイルを手動で編集しないでください。
ステップ5。起動時にメニューを読み込む
生成されたメニューをsrc/main.cppに接続し、setup()で**s_link.begin()より前に**読み込みます:
#include <menu_state.h>      // すべてのパラメーターを持つメニューオブジェクト
#include <menu_bindings.h>   // menu_sync_state_to_cache, menu_apply_by_bind

menu.initDefaults();         // YAMLからのデフォルト値を設定
menu.loadFromNVS();          // 保存済みの値。初回起動時はデフォルト値が保存される
menu_sync_state_to_cache();  // 公開するメニューの元になるキャッシュへ値を反映
これで、パラメーターはグローバルオブジェクトmenuから使えます:
ステップ6。ポータルのメニュー:公開と変更の受け付け
ポータルはデバイスからメニューを自分で読み取りません。ファームウェアがメニューを公開し、戻ってくる変更を適用します。3つの部分があります:
- 公開 — コアの
menu_buildFullJson()がmenu.yamlと現在の値からメニューのJSONを組み立て、devicePublisher()->publishConfigRaw()がそれをポータル(MQTTトピックconfig)とローカルネットワーク経由のアプリに送ります; - タイミング — デバイスがオンラインになったときと、
get_configコマンドを受けたとき。ポータルはデバイスのメニューを開いたとき(カードの歯車)にこれを送ります; - 変更 — ポータルは項目の
idと新しい値valを付けてsetを送ります。menu_apply_by_bind()が値をmenu、NVS、キャッシュに書き込み、メニューを再公開すると、ポータルに確定した値が表示されます。
インクルードの後に追加します:
#include <menu_commands.h>                   // menu_buildFullJson
#include <local_access/device_publisher.h>   // publishConfigRaw

static bool s_menuPending = false;   // メニューは loop() から公開する

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;              // menu.yaml の範囲
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);     // menu + NVS + キャッシュ
        s_menuPending = true;                          // 新しい値をポータルに表示
        return;
    }
}
setup()のs_link.begin()の後に:
s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });
s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });
loop()のs_link.loop()の後に:
static bool s_wasOnline = false;
const bool online = s_link.isOnline();
if (online && !s_wasOnline) s_menuPending = true;   // オンラインになったところ
s_wasOnline = online;
if (s_menuPending) {
    s_menuPending = false;
    publishMenu();
}
メニューを loop() から公開する理由
コマンドのコールバックはネットワークハンドラーの奥深くで呼ばれます。そこでメニューのJSONを組み立てるとスタックを多く消費するため、コールバックはフラグを立てるだけにして、loop()が公開します。
applySet()は値をmenu.yamlの項目のmin/maxに収めます。デバイスは受け取った数値をそのまま信用しません。
この章の後の完全なsrc/main.cpp
前の章と比べて、// ← 章6の印が付いた行が追加されました:メニューの読み込み、公開、変更の受け付けです。
前回 — 第5章後のsrc/main.cpp
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // センサーなしでの読み取り値(-DDEMO_SENSORS=1)

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // 自作デバイス:カードはマニフェストが組み立てる
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// 読み取り値:センサー、または-DDEMO_SENSORS=1ならシャフトのモデル
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    s_link.begin();
    // ポータルで紐付けが解除された:シークレットを消去し、新しいペアリングを待つ
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
}

void loop() {
    s_link.loop();

    readSensors();
}
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // センサーなしでの読み取り値(-DDEMO_SENSORS=1)
#include <menu_state.h>                      // ← 章6:パラメーター(menu.target_temp …)
#include <menu_bindings.h>                   // ← 章6:menu_apply_by_bind
#include <menu_commands.h>                   // ← 章6:menu_buildFullJson
#include <local_access/device_publisher.h>   // ← 章6:publishConfigRaw

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // 自作デバイス:カードはマニフェストが組み立てる
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// 読み取り値:センサー、または-DDEMO_SENSORS=1ならシャフトのモデル
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

// ← 章6:ポータルのメニュー
static bool s_menuPending = false;

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);
        s_menuPending = true;
        return;
    }
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    menu.initDefaults();                     // ← 章6
    menu.loadFromNVS();                      // ← 章6
    menu_sync_state_to_cache();              // ← 章6
    s_link.begin();
    // ポータルで紐付けが解除された:シークレットを消去し、新しいペアリングを待つ
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
    s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });   // ← 章6
    s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });           // ← 章6
}

void loop() {
    s_link.loop();

    // ← 章6:オンライン時と要求時にメニューを公開
    static bool s_wasOnline = false;
    const bool online = s_link.isOnline();
    if (online && !s_wasOnline) s_menuPending = true;
    s_wasOnline = online;
    if (s_menuPending) {
        s_menuPending = false;
        publishMenu();
    }

    readSensors();
}
結果の確認
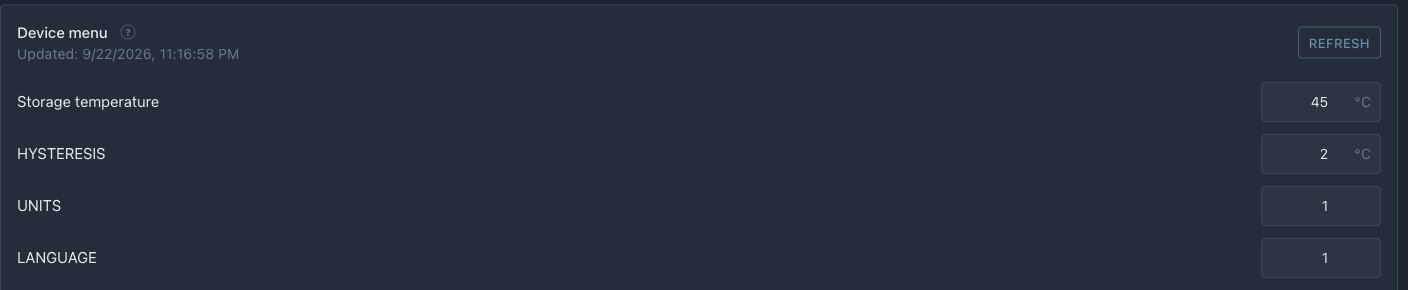 メニューはデバイスから届きました:保管温度とヒステリシス、それぞれの上下限付き。値はここで直接変更でき、デバイスはそれを受け付けて保存し、メニューを再送します。
フラッシュ後:
- デバイスカードの歯車でデバイスページとメニューが開きます:目標温度(ポータルはロールでラベルを付けます — 「Storage temperature」)と**HYSTERESIS**;
- そこで値を変更すると、デバイスが受け付けてNVSに保存し、メニューを再公開し、ポータルに確定した値が表示されます;
- 再起動後、デバイスは保存された値を公開します;
- 内部パラメーター(ヒステリシス)はコードから
menuで使えます。
次のステップ
設定が説明され、保存されています。次に、加熱制御のハードウェアに接続します:加熱器が目標温度を保つ、ファンはしきい値で常時オンになります。