Menu de YAML
Menu é um conjunto de configurações do dispositivo: temperatura-alvo, histerese, limiares de ventoinha. Em idryer-core o menu é descrito num único ficheiro menu.yaml, e tudo o resto - estruturas C++, armazenamento em memória não-volátil (NVS) e publicação no portal - é gerado automaticamente.
Este é um dos blocos-chave do núcleo. Não escreve código de armazenamento de configurações nem inventa formato para o portal - apenas lista parâmetros em YAML.
Por que menu
Após os passos anteriores o dispositivo lê sensores, mas todos os limiares estão "cosidos" no código. O menu resolve três tarefas simultaneamente:
- armazenamento: valores sobrevivem a reinicializações (NVS);
- gestão do portal: o portal mostra cada item do menu pelo seu tipo (número, interruptor);
- fonte única de verdade: um ficheiro descreve memória e interface.
Como funciona
Um ficheiro menu.yaml passa através de um gerador durante a construção:
O portal desenha cada item do menu pelo seu tipo. role: dá ao item um rótulo traduzido do contrato do núcleo; um item sem role: aparece com o seu title.
Não edite ficheiros gerados
Ficheiros menu_state.*, menu_bindings.*, menu_ids.h e outros são criados pelo gerador. Edite apenas menu.yaml e recompile - caso contrário as suas alterações serão sobrescritas.
O nome da constante de um item forma-se de modo simples: MENU_ mais o seu id em maiúsculas. O item target_temp dá MENU_TARGET_TEMP, hysteresis — MENU_HYSTERESIS. Estas constantes fazem falta no capítulo 7.
Passo 1. Copie o modelo
Há um modelo de menu na biblioteca. Copie para o projecto:
Passo 2. Conecte a geração durante a compilação
Copie um exemplo de hook do projecto iDryer-Storage (pode ser levado como está, não precisa configurar):
mkdir -p extra_scripts
cp caminho/para/iDryer-Storage/extra_scripts/pre_gen_menu.py extra_scripts/pre_gen_menu.py
Depois em platformio.ini adicione à secção [env:cabinet] a linha -Isrc/menu (para o código ver #include <menu_state.h>) e conecte o hook através de extra_scripts:
[env:cabinet]
; ... platform / board / lib_deps do capítulo 4 — sem mudanças ...

build_flags =
    -Isrc/menu                      ; ← adicionado: caminho para menu gerado
    -DIDRYER_API_BASE='"https://portal.idryer.org/api"'
    -DMQTT_BROKER='"mqtt.idryer.org"'
    -DMQTT_PORT=8883
    -DMQTT_USE_TLS=1

extra_scripts =                     ; ← adicionado
    pre:extra_scripts/pre_gen_menu.py
O hook encontrará automaticamente o gerador no caminho lib/idryer-core/menu/menu_gen.py, portanto a biblioteca deve estar conectada através de lib/ (symlink ou cópia), como descrito no capítulo 4. O gerador é executado pelo PlatformIO com o seu próprio Python - não é preciso instalar nada à parte. Se ainda assim a compilação falhar neste passo, mostre o texto do erro na comunidade: Telegram, Discord.
Passo 3. Descreva os parâmetros do armário
Abra src/menu/menu.yaml. O modelo já tem um item raiz root com matriz children e exemplos de parâmetros. Remova os exemplos (my_param, my_flag, my_mode_group) e adicione os seus dentro de children. Os últimos dois itens - units_count e language - deixe no lugar: este é um contrato fixa com o portal.
Para um armário básico basta alguns parâmetros.
Temperatura-alvo de armazenamento:
- id: target_temp
  type: value
  role: storage.target_temperature   # rótulo do contrato do núcleo
  title: { ru: "ТЕМПЕРАТУРА", en: "TARGET TEMP" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint16
  min: 30
  max: 50
  step: 1
  bind: target_temp            # chave NVS (≤ 15 caracteres)
  persist: true
  scope: global
  default: 45
Histerese (quanto graus a temperatura pode descer abaixo do alvo antes de o aquecimento retomar):
- id: hysteresis
  type: value
  title: { ru: "ГИСТЕРЕЗИС", en: "HYSTERESIS" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint8
  min: 1
  max: 5
  step: 1
  bind: hysteresis
  persist: true
  scope: global
  default: 2
role: - é uma lista fechada
O valor role: não pode ser inventado arbitrariamente - deve ser da lista canonical_roles do contrato do núcleo. Se não há papel apropriado, a compilação parará e mostrará a lista permitida. Para armazém de armazenamento as funções adequadas são da família storage.*: storage.target_temperature, storage.target_humidity, storage.start, storage.stop. A lista completa está na cabeça menu.template.yaml. role: é opcional: um parâmetro sem ela (como a histerese acima) é guardado e publicado da mesma forma, só o rótulo vem de title.
Restrições que não podem ser violadas:
bind- não mais de 15 caracteres (limite de chave NVS);- não adicione o campo
widget:aomenu.yaml— nem o portal nem a aplicação o leem: um item do menu é desenhado pelo seu tipo.
Verifique o item ignore_external_cmd do modelo
No modelo há um item ignore_external_cmd, e seu bind tem 19 caracteres, o que excede o limite de 15. Se deixar assim, a geração falhará: bind 'ignore_external_cmd' ... tem 19 caracteres, limite 15. Ou remova este item, ou encurte bind para ign_ext_cmd (como em produtos reais). Para um armário básico pode ser simplesmente removido.
Passo 4. Compile o projecto e verifique geração
Durante a compilação o hook pré-compilado instala dependências (uma vez) e gera ficheiros C++ do menu. Se menu.yaml não mudou - a geração é pulada (up-to-date).
Verifique que a geração passou. No log de compilação aparece uma linha sobre geração de menu, e na pasta src/menu/ - ficheiros gerados:
src/menu/
├── menu.yaml          # seu ficheiro (fonte)
├── menu_state.h/.cpp  # objecto menu com todos os parâmetros
├── menu_bindings.*    # acesso por bind + escrita em NVS
├── menu_ids.h
└── menu_meta.h        # e outros
Se a compilação caiu com mensagem sobre role: desconhecida - significa que o papel não está da lista canonical_roles. Corrija-o e recompile. Ficheiros com marca autogen não edite à mão.
Passo 5. Carregue o menu no arranque
Ligue o menu gerado em src/main.cpp e carregue-o em setup() — antes de s_link.begin():
#include <menu_state.h>      // objecto menu com todos os parâmetros
#include <menu_bindings.h>   // menu_sync_state_to_cache, menu_apply_by_bind

menu.initDefaults();         // estabelecer valores padrão do YAML
menu.loadFromNVS();          // valores guardados; no primeiro arranque os valores por omissão são guardados
menu_sync_state_to_cache();  // valores para a cache a partir da qual o menu publicado é construído
Depois disto, os parâmetros ficam acessíveis através do objeto global menu:
Passo 6. O menu no portal: publicar e aceitar alterações
O portal não lê o menu do dispositivo por si: o firmware publica-o e aplica as alterações que voltam. Três partes:
- publicar —
menu_buildFullJson()do core constrói o JSON do menu a partir demenu.yamle dos valores atuais;devicePublisher()->publishConfigRaw()envia-o para o portal (topic MQTTconfig) e para a aplicação pela rede local; - quando — quando o dispositivo fica online e com o comando
get_config: o portal envia-o quando abre o menu do dispositivo (a roda dentada no cartão); - alterar — o portal envia
setcom oiddo item e o novo valorval.menu_apply_by_bind()escreve o valor emmenu, na NVS e na cache; depois o menu é publicado de novo e o portal mostra o valor confirmado.
Adicione depois dos includes:
#include <menu_commands.h>                   // menu_buildFullJson
#include <local_access/device_publisher.h>   // publishConfigRaw

static bool s_menuPending = false;   // publicar o menu a partir de loop()

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;              // limites de menu.yaml
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);     // menu + NVS + cache
        s_menuPending = true;                          // mostrar o novo valor no portal
        return;
    }
}
Em setup(), depois de s_link.begin():
s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });
s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });
Em loop(), depois de s_link.loop():
static bool s_wasOnline = false;
const bool online = s_link.isOnline();
if (online && !s_wasOnline) s_menuPending = true;   // acabou de ficar online
s_wasOnline = online;
if (s_menuPending) {
    s_menuPending = false;
    publishMenu();
}
Porque é que o menu é publicado a partir de loop()
Os callbacks dos comandos são chamados bem dentro do tratador de rede. Construir aí o JSON do menu gasta muita pilha, por isso o callback só levanta uma flag e loop() publica.
applySet() limita o valor ao min/max do item de menu.yaml: o dispositivo não confia cegamente num número que chega.
Completo src/main.cpp após este capítulo
Em relação ao capítulo anterior, foram adicionadas as linhas marcadas com // ← capítulo 6: carregar o menu, publicá-lo e aceitar alterações.
O que era — src/main.cpp após o capítulo 5
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // leituras sem sensores (-DDEMO_SENSORS=1)

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // dispositivo próprio: o cartão é construído pelo manifesto
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// Leituras: sensores ou, com -DDEMO_SENSORS=1, modelo do armário
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    s_link.begin();
    // Dispositivo desassociado no portal: apagar o segredo e aguardar nova vinculação.
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
}

void loop() {
    s_link.loop();

    readSensors();
}
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // leituras sem sensores (-DDEMO_SENSORS=1)
#include <menu_state.h>                      // ← capítulo 6: parâmetros (menu.target_temp …)
#include <menu_bindings.h>                   // ← capítulo 6: menu_apply_by_bind
#include <menu_commands.h>                   // ← capítulo 6: menu_buildFullJson
#include <local_access/device_publisher.h>   // ← capítulo 6: publishConfigRaw

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // dispositivo próprio: o cartão é construído pelo manifesto
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// Leituras: sensores ou, com -DDEMO_SENSORS=1, modelo do armário
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

// ← capítulo 6: menu no portal
static bool s_menuPending = false;

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);
        s_menuPending = true;
        return;
    }
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    menu.initDefaults();                     // ← capítulo 6
    menu.loadFromNVS();                      // ← capítulo 6
    menu_sync_state_to_cache();              // ← capítulo 6
    s_link.begin();
    // Dispositivo desassociado no portal: apagar o segredo e aguardar nova vinculação.
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
    s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });   // ← capítulo 6
    s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });           // ← capítulo 6
}

void loop() {
    s_link.loop();

    // ← capítulo 6: publicar o menu ao ficar online e a pedido
    static bool s_wasOnline = false;
    const bool online = s_link.isOnline();
    if (online && !s_wasOnline) s_menuPending = true;
    s_wasOnline = online;
    if (s_menuPending) {
        s_menuPending = false;
        publishMenu();
    }

    readSensors();
}
Verificação de resultado
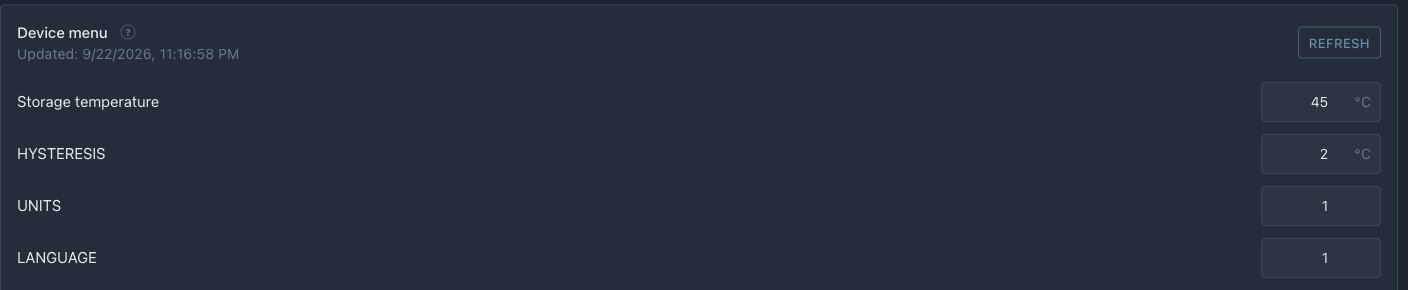 O menu chegou do dispositivo: temperatura de armazenamento e histerese com os seus limites. O valor pode ser alterado aqui mesmo - o dispositivo aceita-o, guarda-o e publica o menu de novo.
Após o firmware:
- a roda dentada no cartão do dispositivo abre a página do dispositivo com o menu: a temperatura alvo (o portal rotula-a pela sua role — «Storage temperature») e HYSTERESIS;
- altere aí um valor — o dispositivo aceita-o, guarda-o na NVS e publica o menu de novo, e o portal mostra o valor confirmado;
- depois de reiniciar, o dispositivo publica os valores guardados;
- os parâmetros internos (histerese) estão acessíveis no código através de
menu.
O que vem a seguir
Configurações são descritas e armazenadas. Agora as ligamos ao hardware em Controlo de aquecimento: o aquecedor mantém a temperatura-alvo, a ventoinha liga-se pelo limiar.