Menu à partir du YAML
Le menu est un ensemble de paramètres de l'appareil : température cible, hystérésis, seuils du ventilateur. Sur idryer-core, le menu est décrit par un seul fichier menu.yaml, et tout le reste — structures C++, sauvegarde en mémoire non volatile (NVS) et publication sur le portail — est généré automatiquement.
C'est l'un des blocs clés du noyau. Vous n'écrivez pas de code de stockage des paramètres et n'imaginez pas de format pour le portail — vous énumérez simplement les paramètres en YAML.
Pourquoi un menu
Après les étapes précédentes, l'appareil lit les capteurs, mais tous les seuils sont « codés en dur » dans le code. Le menu résout trois problèmes à la fois :
- stockage : les valeurs survivent au redémarrage (NVS) ;
- gestion à partir du portail : le portail affiche chaque élément du menu selon son type (nombre, interrupteur) ;
- source unique de vérité : un seul fichier décrit à la fois la mémoire et l'interface.
Comment cela fonctionne
Un seul fichier menu.yaml est traité par un générateur lors de la compilation :
Le portail dessine chaque élément du menu selon son type. role: donne à l'élément un libellé traduit issu du contrat du noyau ; un élément sans role: s'affiche avec son title.
Ne modifiez pas les fichiers générés
Les fichiers menu_state.*, menu_bindings.*, menu_ids.h et autres sont créés par le générateur. Ne modifiez que menu.yaml et recompilez — sinon vos modifications seront écrasées.
Le nom de la constante d'un élément se construit simplement : MENU_ plus son id en majuscules. L'élément target_temp donne MENU_TARGET_TEMP, hysteresis — MENU_HYSTERESIS. Ces constantes seront utiles au chapitre 7.
Étape 1. Copiez le modèle
La bibliothèque contient un modèle de menu. Copiez-le dans votre projet :
Étape 2. Activez la génération lors de la compilation
Copiez l'exemple du hook du projet iDryer-Storage (vous pouvez le prendre tel quel, il n'y a rien à configurer) :
mkdir -p extra_scripts
cp path/to/iDryer-Storage/extra_scripts/pre_gen_menu.py extra_scripts/pre_gen_menu.py
Puis dans platformio.ini, ajoutez à la section [env:cabinet] la ligne -Isrc/menu (pour que le code voit #include <menu_state.h>) et connectez le hook via extra_scripts :
[env:cabinet]
; ... platform / board / lib_deps du chapitre 4 — sans modifications ...

build_flags =
    -Isrc/menu                      ; ← ajouté : chemin vers le menu généré
    -DIDRYER_API_BASE='"https://portal.idryer.org/api"'
    -DMQTT_BROKER='"mqtt.idryer.org"'
    -DMQTT_PORT=8883
    -DMQTT_USE_TLS=1

extra_scripts =                     ; ← ajouté
    pre:extra_scripts/pre_gen_menu.py
Le hook trouvera automatiquement le générateur au chemin lib/idryer-core/menu/menu_gen.py, donc la bibliothèque doit être connectée via lib/ (symlink ou copie), comme décrit au chapitre 4. PlatformIO lance le générateur avec son propre Python — rien à installer séparément. Si la compilation échoue malgré tout à cette étape, montrez le texte de l'erreur à la communauté : Telegram, Discord.
Étape 3. Décrivez les paramètres du cabinet
Ouvrez src/menu/menu.yaml. Le modèle contient déjà un élément racine root avec un tableau children et des exemples de paramètres. Supprimez les exemples (my_param, my_flag, my_mode_group) et ajoutez les vôtres dans children. Les deux derniers éléments — units_count et language — conservez-les en place : c'est un contrat fixe avec le portail.
Pour un cabinet de base, quelques paramètres suffisent.
Température cible de stockage :
- id: target_temp
  type: value
  role: storage.target_temperature   # libellé issu du contrat du noyau
  title: { ru: "ТЕМПЕРАТУРА", en: "TARGET TEMP" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint16
  min: 30
  max: 50
  step: 1
  bind: target_temp            # clé NVS (≤ 15 caractères)
  persist: true
  scope: global
  default: 45
Hystérésis (nombre de degrés que la température peut descendre en dessous de la cible avant que le chauffage se réactive) :
- id: hysteresis
  type: value
  title: { ru: "ГИСТЕРЕЗИС", en: "HYSTERESIS" }
  unit:  { ru: "°C", en: "°C" }
  vtype: uint8
  min: 1
  max: 5
  step: 1
  bind: hysteresis
  persist: true
  scope: global
  default: 2
role: — c'est une liste fermée
La valeur role: ne peut pas être inventée arbitrairement — elle doit provenir de la liste canonical_roles du contrat du noyau. Si aucun rôle approprié n'existe, la compilation s'arrêtera et affichera la liste des rôles autorisés. Pour un cabinet de stockage, les rôles de la famille storage.* sont appropriés : storage.target_temperature, storage.target_humidity, storage.start, storage.stop. La liste complète se trouve dans l'en-tête menu.template.yaml. role: est facultatif : un paramètre sans lui (comme l'hystérésis ci-dessus) est sauvegardé et publié de la même façon, seul son libellé vient de title.
Limitations qui ne peuvent pas être violées :
bind— pas plus de 15 caractères (limite de la clé NVS) ;- n'ajoutez pas de champ
widget:dansmenu.yaml: ni le portail ni l'application ne le lisent ; un élément du menu est dessiné selon son type.
Vérifiez l'élément ignore_external_cmd du modèle
Le modèle contient un élément ignore_external_cmd, et son bind comporte 19 caractères, ce qui dépasse la limite de 15. Si vous le laissez tel quel, la génération échouera : bind 'ignore_external_cmd' ... a 19 caractères, limite 15. Soit supprimez cet élément, soit raccourcissez bind à ign_ext_cmd (comme dans les produits réels). Pour un cabinet de base, vous pouvez simplement le supprimer.
Étape 4. Compilez le projet et vérifiez la génération
Lors de la compilation, le pre-hook installera automatiquement les dépendances (une seule fois) et générera les fichiers C++ du menu. Si menu.yaml n'a pas changé — la génération est omise (up-to-date).
Vérifiez que la génération s'est bien déroulée. Le journal de compilation affiche une ligne sur la génération du menu, et dans le dossier src/menu/ — les fichiers générés :
src/menu/
├── menu.yaml          # votre fichier (source)
├── menu_state.h/.cpp  # objet menu avec tous les paramètres
├── menu_bindings.*    # accès par bind + écriture dans NVS
├── menu_ids.h
└── menu_meta.h        # et autres
Si la compilation échoue avec un message sur une role: inconnue — cela signifie que le rôle n'est pas dans la liste canonical_roles. Corrigez-le et recompilez. Les fichiers marqués comme autogen ne doivent pas être modifiés manuellement.
Étape 5. Charger le menu au démarrage
Branchez le menu généré dans src/main.cpp et chargez-le dans setup() — avant s_link.begin() :
#include <menu_state.h>      // objet menu avec tous les paramètres
#include <menu_bindings.h>   // menu_sync_state_to_cache, menu_apply_by_bind

menu.initDefaults();         // définir les valeurs par défaut du YAML
menu.loadFromNVS();          // valeurs sauvegardées ; au premier démarrage, les valeurs par défaut sont sauvegardées
menu_sync_state_to_cache();  // valeurs dans le cache à partir duquel le menu publié est construit
Ensuite, les paramètres sont accessibles via l'objet global menu :
Étape 6. Le menu sur le portail : publier et accepter les modifications
Le portail ne lit pas le menu de l'appareil de lui-même : le firmware le publie et applique les modifications qui reviennent. Trois parties :
- publier —
menu_buildFullJson()du core construit le JSON du menu à partir demenu.yamlet des valeurs actuelles ;devicePublisher()->publishConfigRaw()l'envoie au portail (topic MQTTconfig) et à l'application par le réseau local ; - quand — quand l'appareil passe en ligne et sur la commande
get_config: le portail l'envoie quand vous ouvrez le menu de l'appareil (la roue dentée sur la carte) ; - modifier — le portail envoie
setavec l'idde l'élément et la nouvelle valeurval.menu_apply_by_bind()écrit la valeur dansmenu, dans la NVS et dans le cache, puis le menu est republié et le portail affiche la valeur confirmée.
Ajoutez après les includes :
#include <menu_commands.h>                   // menu_buildFullJson
#include <local_access/device_publisher.h>   // publishConfigRaw

static bool s_menuPending = false;   // publier le menu depuis loop()

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;              // limites de menu.yaml
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);     // menu + NVS + cache
        s_menuPending = true;                          // afficher la nouvelle valeur sur le portail
        return;
    }
}
Dans setup(), après s_link.begin() :
s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });
s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });
Dans loop(), après s_link.loop() :
static bool s_wasOnline = false;
const bool online = s_link.isOnline();
if (online && !s_wasOnline) s_menuPending = true;   // vient de passer en ligne
s_wasOnline = online;
if (s_menuPending) {
    s_menuPending = false;
    publishMenu();
}
Pourquoi le menu est publié depuis loop()
Les callbacks de commandes sont appelés au fond du gestionnaire réseau. Y construire le JSON du menu coûte beaucoup de pile : le callback se contente donc de lever un drapeau, et loop() publie.
applySet() borne la valeur au min/max de l'élément de menu.yaml : l'appareil ne fait pas confiance aveuglément à un nombre entrant.
Fichier complet src/main.cpp après ce chapitre
Par rapport au chapitre précédent, les lignes marquées // ← chapitre 6 ont été ajoutées : chargement du menu, sa publication et l'acceptation des modifications.
Avant — src/main.cpp après le chapitre 5
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // relevés sans capteurs (-DDEMO_SENSORS=1)

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // appareil personnalisé : la carte est construite par le manifeste
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// Relevés : capteurs ou, avec -DDEMO_SENSORS=1, modèle du cabinet
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    s_link.begin();
    // Appareil dissocié sur le portail : effacer le secret, attendre une nouvelle association.
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
}

void loop() {
    s_link.loop();

    readSensors();
}
#include <iDryer.h>
#include <Wire.h>
#include <math.h>
#include "Sht31ClimateSensor.h"
#include "demo_sensors.h"    // relevés sans capteurs (-DDEMO_SENSORS=1)
#include <menu_state.h>                      // ← chapitre 6 : paramètres (menu.target_temp …)
#include <menu_bindings.h>                   // ← chapitre 6 : menu_apply_by_bind
#include <menu_commands.h>                   // ← chapitre 6 : menu_buildFullJson
#include <local_access/device_publisher.h>   // ← chapitre 6 : publishConfigRaw

static const iDryer::Config CFG = {
    .deviceType        = iDryer::DeviceType::Unknown,   // appareil personnalisé : la carte est construite par le manifeste
    .unitsCount        = 1,
    .hasAirTemp        = true,
    .hasAirHumidity    = true,
    .hasHeaterTemp     = true,
    .telemetryPeriodMs = 5000,
    .statusPeriodMs    = 10000,
    .hardwareVersion   = "1.0",
    .firmwareVersion   = "0.1.0",
    .model             = "DIY Storage Cabinet",
};
static iDryer::Link s_link(CFG);

static Sht31ClimateSensor s_climate(&Wire);
static bool               s_climateOk = false;

static const int   THERM_PIN  = 2;
static const float SERIES_R   = 4700.0f;
static const float NOMINAL_R  = 100000.0f;
static const float NOMINAL_T  = 25.0f;
static const float BETA       = 3950.0f;

static float readHeaterTempC() {
    int   raw = analogRead(THERM_PIN);
    float v   = (float)raw / 4095.0f;
    float r   = SERIES_R * (1.0f - v) / v;
    float tK  = 1.0f / (1.0f / (NOMINAL_T + 273.15f) + logf(r / NOMINAL_R) / BETA);
    return tK - 273.15f;
}

// Relevés : capteurs ou, avec -DDEMO_SENSORS=1, modèle du cabinet
static void readSensors() {
#ifdef DEMO_SENSORS
    demoSensors(s_link.telemetry);
#else
    if (s_climateOk) {
        s_climate.tick(millis());
        SensorReading r = s_climate.get();
        if (r.ok) {
            s_link.telemetry.airTempC[0]       = r.temperature;
            s_link.telemetry.airHumidityPct[0] = r.humidity;
        }
    }
    s_link.telemetry.heaterTempC[0] = readHeaterTempC();
#endif
}

// ← chapitre 6 : menu sur le portail
static bool s_menuPending = false;

static void publishMenu() {
    static char buf[MENU_FULL_JSON_BUF_SIZE];
    const size_t len = menu_buildFullJson(buf, sizeof(buf));
    if (len > 0) s_link.devicePublisher()->publishConfigRaw(buf, len);
}

static void applySet(JsonObjectConst data) {
    const int id = data["id"] | -1;
    float v = data["val"].is<bool>() ? (data["val"].as<bool>() ? 1.0f : 0.0f)
                                     : data["val"].as<float>();
    for (uint16_t i = 0; i < g_bindings_count; i++) {
        if ((int)g_bindings[i].id != id) continue;
        const MenuMeta& m = g_menu_meta[id];
        if (v < m.min_val) v = m.min_val;
        if (v > m.max_val) v = m.max_val;
        menu_apply_by_bind(g_bindings[i].bind, v);
        s_menuPending = true;
        return;
    }
}

void setup() {
    Serial.begin(115200);
    Wire.begin(8, 9);
    s_climateOk = s_climate.begin();
    menu.initDefaults();                     // ← chapitre 6
    menu.loadFromNVS();                      // ← chapitre 6
    menu_sync_state_to_cache();              // ← chapitre 6
    s_link.begin();
    // Appareil dissocié sur le portail : effacer le secret, attendre une nouvelle association.
    s_link.onCommand("revoke", [](JsonObjectConst) { s_link.handleRevoke(); });
    s_link.onCommand("get_config", [](JsonObjectConst) { s_menuPending = true; });   // ← chapitre 6
    s_link.onCommand("set", [](JsonObjectConst data) { applySet(data); });           // ← chapitre 6
}

void loop() {
    s_link.loop();

    // ← chapitre 6 : publier le menu au passage en ligne et sur demande
    static bool s_wasOnline = false;
    const bool online = s_link.isOnline();
    if (online && !s_wasOnline) s_menuPending = true;
    s_wasOnline = online;
    if (s_menuPending) {
        s_menuPending = false;
        publishMenu();
    }

    readSensors();
}
Vérification du résultat
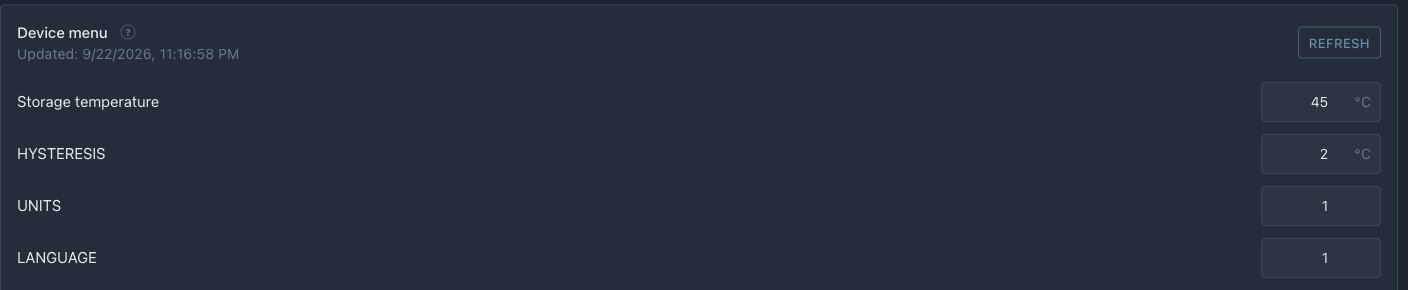 Le menu est arrivé depuis l'appareil : température de stockage et hystérésis avec leurs limites. La valeur peut être modifiée directement ici — l'appareil l'accepte, l'enregistre et republie le menu.
Après le flashage :
- la roue dentée de la carte de l'appareil ouvre la page de l'appareil avec le menu : la température cible (le portail l'étiquette d'après son rôle — « Storage temperature ») et HYSTERESIS ;
- modifiez-y une valeur — l'appareil l'accepte, l'enregistre dans la NVS et republie le menu, et le portail affiche la valeur confirmée ;
- après un redémarrage, l'appareil publie les valeurs sauvegardées ;
- les paramètres internes (hystérésis) sont accessibles dans le code via
menu.
Étape suivante
Les paramètres sont décrits et stockés. Connectons-les au matériel dans Gestion du chauffage : le chauffeur maintient la température cible, le ventilateur s'active selon le seuil.